Physical AI
ロボットが、
見て・理解して・動く。
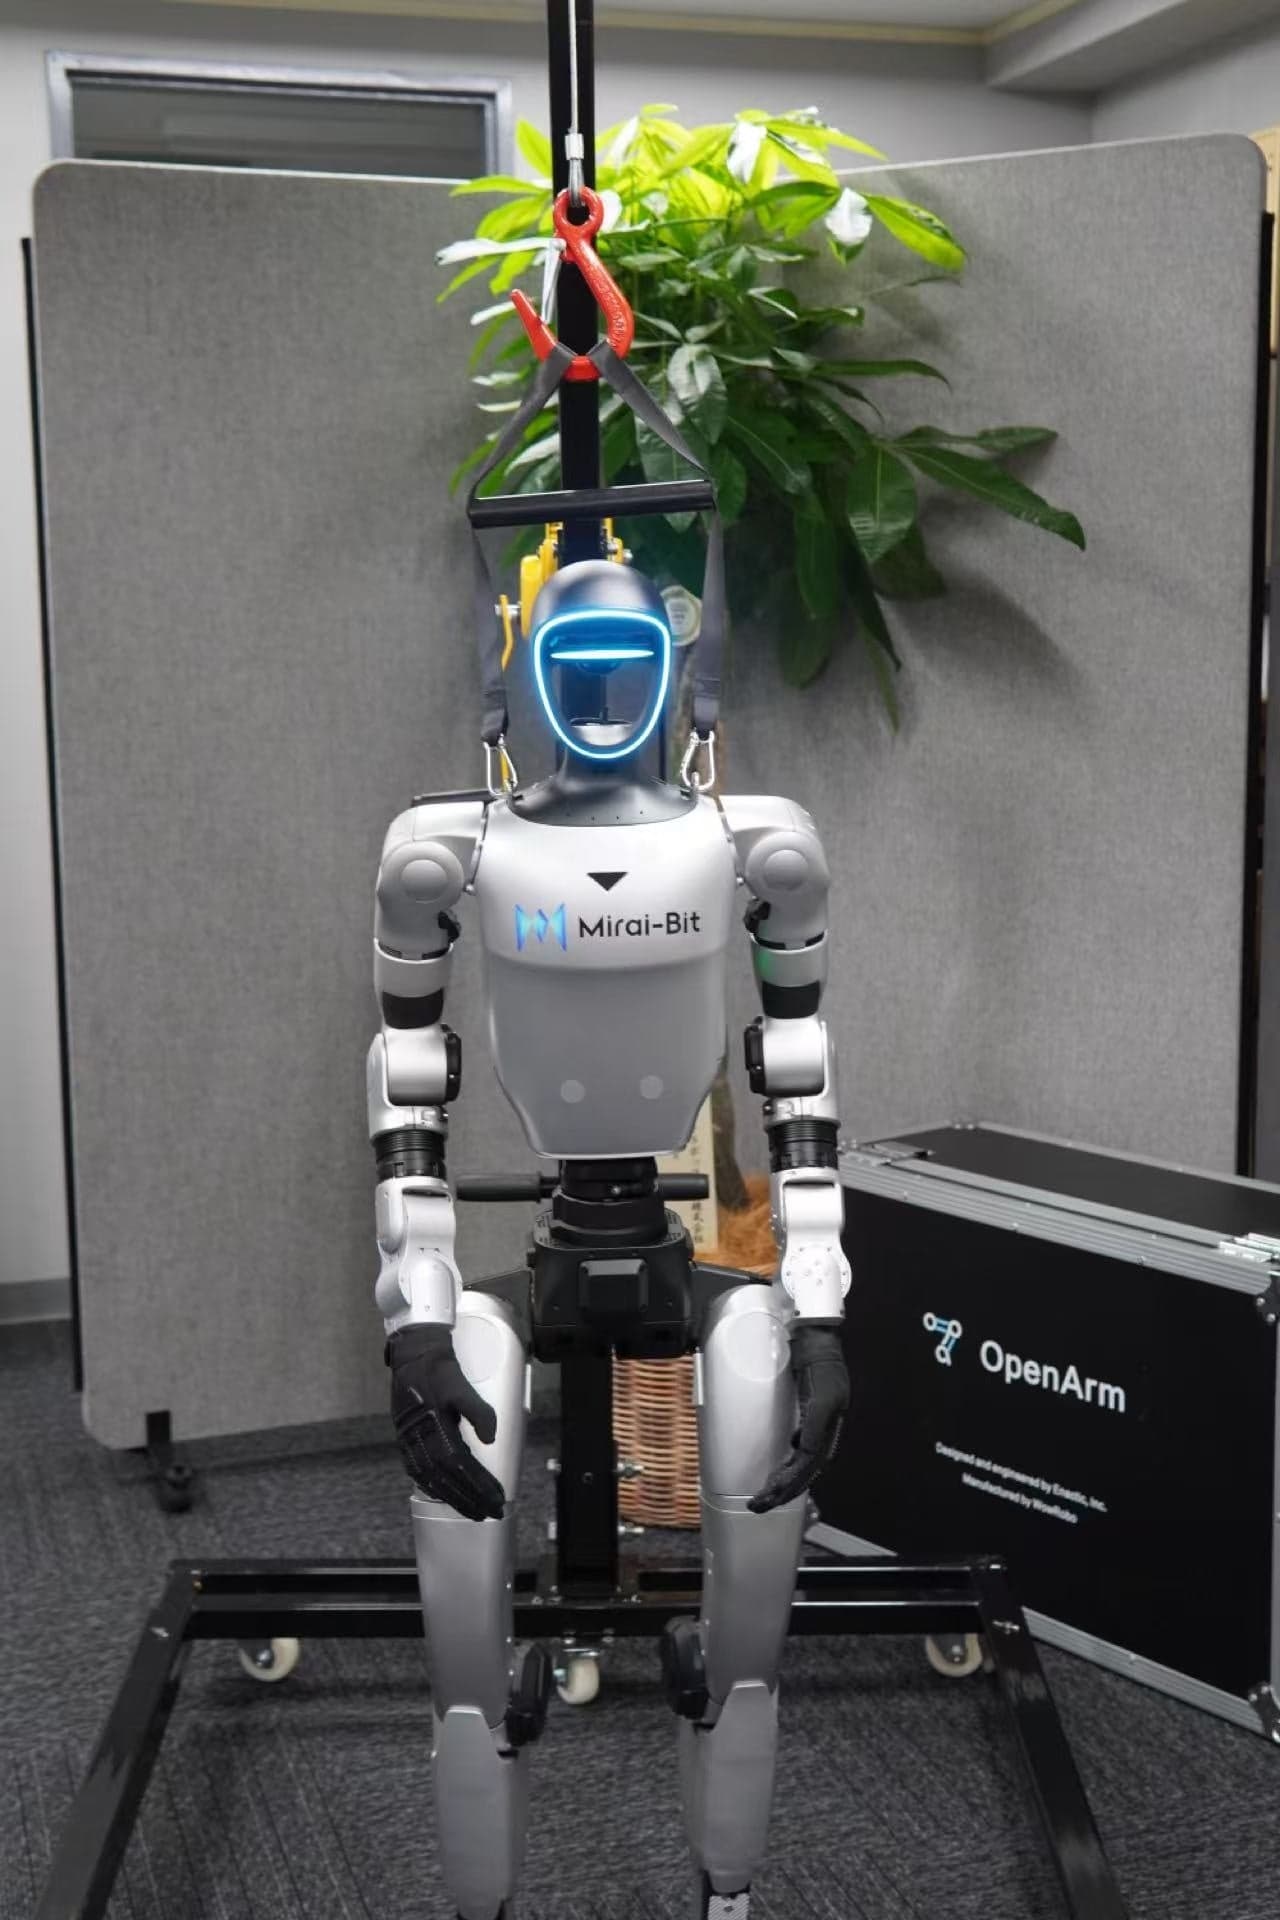
ミライビットは、ロボット操作AI「VLA(視覚・言語・動作モデル)」を自社で研究開発し、Unitree G1・OpenArm v2 の実機で動作デモを実装しています。 その経験をもとに、VLA 学習用のデータ収集ソリューションと受託研究開発を提供します。
Products & Services
製品とサービス
研究用ロボットの販売から、VLA 学習データの収集、受託研究開発まで。3つの形でご提供します。
R&D Platform
自社の実機で、学習から動作検証まで
シミュレーションだけでなく、実際のロボットで VLA を動かして検証しています。
Unitree G1
VLA 動作デモ実装済みヒューマノイド(人型ロボット)
カップ積み上げの VLA デモを実装済み
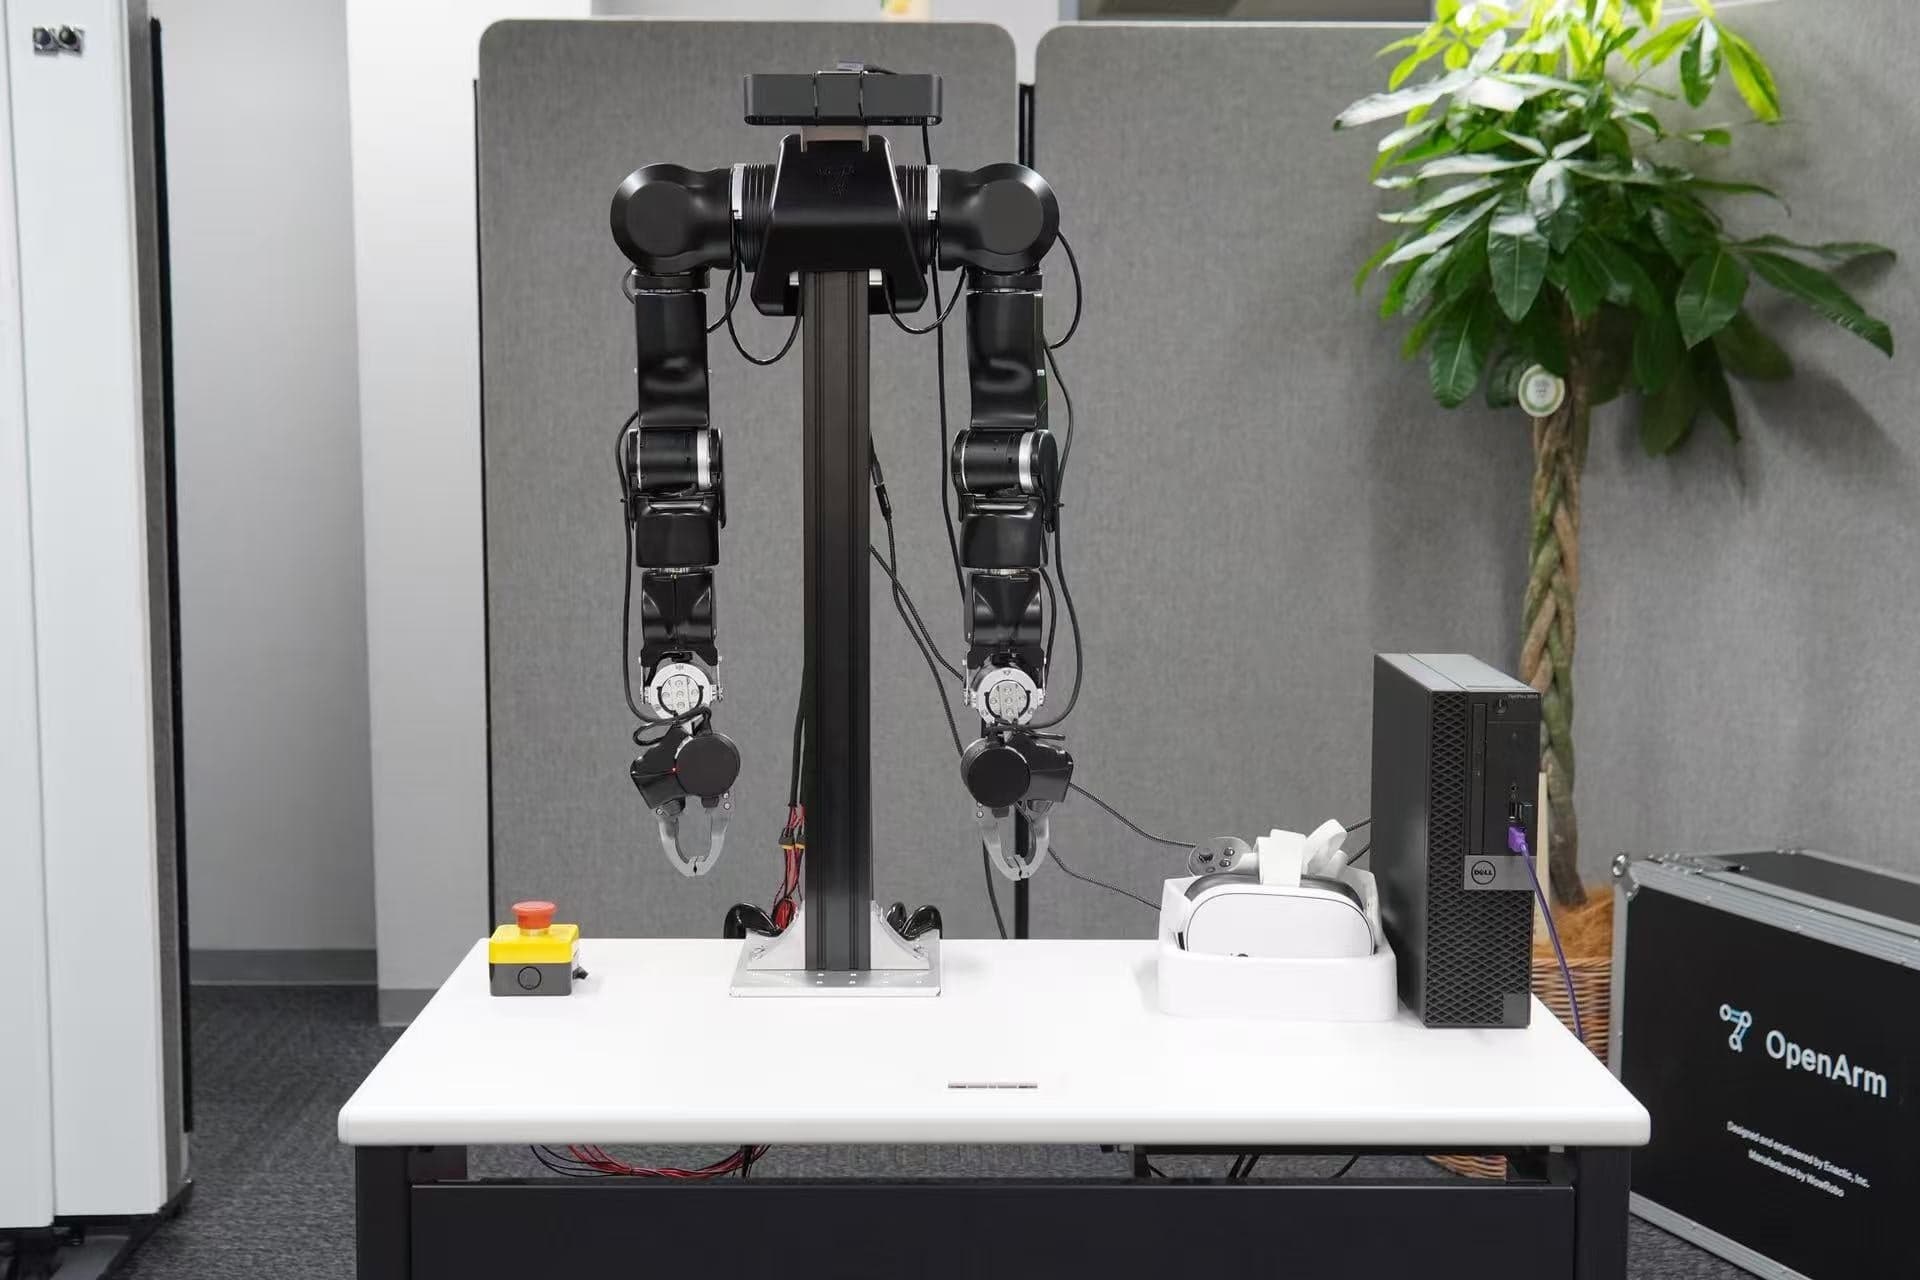
OpenArm v2
VLA 動作デモ実装済み双腕マニピュレータ
操作デモを実装済み・データ収集に使用
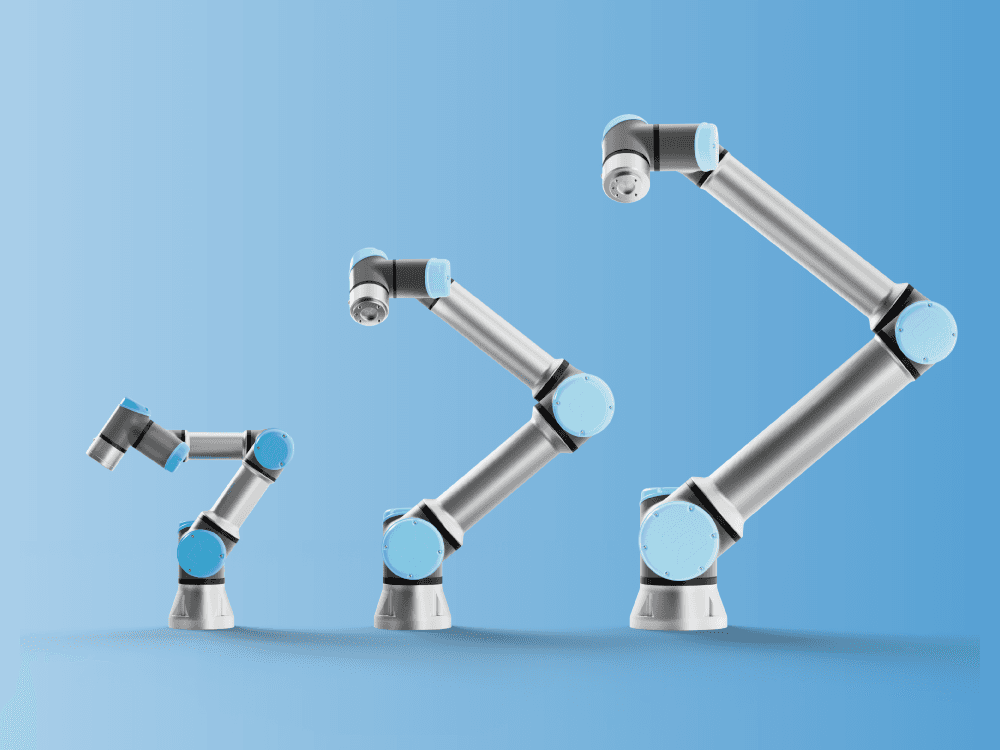
UR10e
研究開発に使用中協働ロボット(産業用アーム)
社内の研究開発環境で保有(デモは未公開)
※ いずれも研究開発用のプラットフォームです。UR10e の写真は Universal Robots の公開資料より。
ニュース
ミライビット株式会社、Physical AIの研究開発を本格始動
OpenArm v2 と Unitree G1 を活用し、実機データの収集・AI学習・ロボット実機検証を推進。ミライビットは Physical AI(フィジカルAI)の研究開発を本格的に開始しました。
AIエンジニア・研究者の採用を強化
エンボディドAI・自動運転・LLMエージェントなど最先端のAI技術に挑戦するエンジニア・研究者の採用を強化します。フルリモート勤務可能、裁量労働制、最新の研究環境を整備しています。
VLAモデルの基礎:ロボットが「見て・理解して・動く」仕組み
Vision-Language-Action(VLA)モデルの基本アーキテクチャについて解説します。視覚・言語・行動の3つのモダリティを統合し、エンドツーエンドでロボット制御を実現する仕組みを紹介します。
まずはご相談から
ロボット導入の検討、操作データの収集、受託研究開発。課題がまだ形になっていなくても、お気軽にご連絡ください。
※ ご相談だけでも歓迎です。しつこい営業はいたしません。