Careers
研究と実装の両方を、
実機の前でやる。
ミライビットは、ロボット操作AI「VLA(視覚・言語・動作モデル)」を研究開発する小さなチームです。研究を論文で終わらせず、実際のロボットで動かすところまで全員で取り組んでいます。
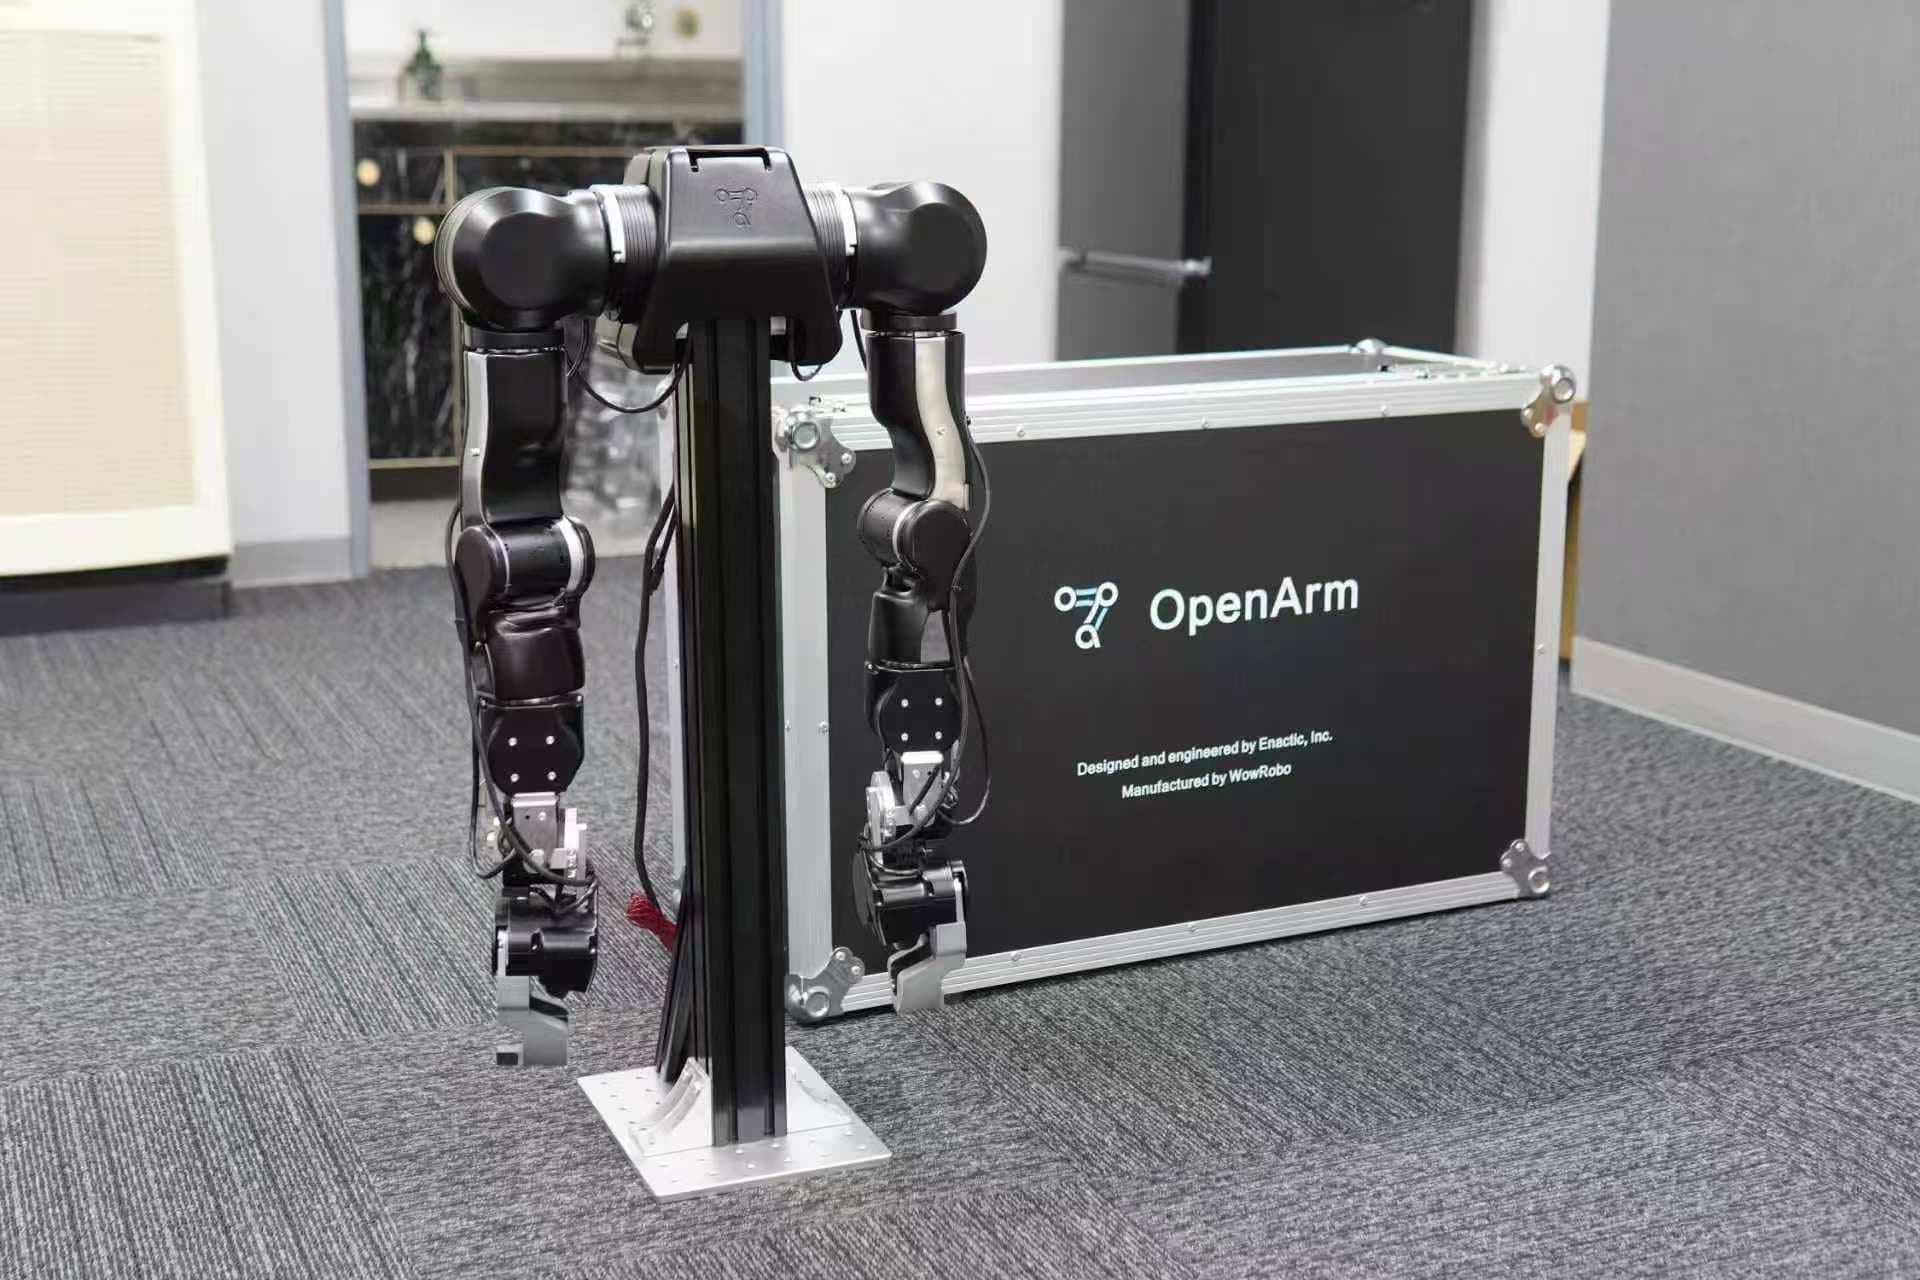
こんな環境で働きます
小さなチームで、Unitree G1・OpenArm v2・UR10e といった実機に触れながら、VLA の研究と実装の両方をやります。
01
小さなチーム
少人数のため、一人ひとりの裁量が大きく、研究テーマの選定から実装・検証まで一気通貫で関わります。
02
実機に触れる
Unitree G1・OpenArm v2・UR10e を社内に保有しています。シミュレーションだけでなく、実際のロボットで動かして検証できます。
03
研究と実装の両方をやる
論文の調査・実装から、データ収集、モデル学習、実機での動作検証まで。研究と工学の境目なく取り組みます。
R&D Platform
社内の実機
自社で保有する研究開発プラットフォームです。入社後、これらの実機に触れながら開発を進めます。
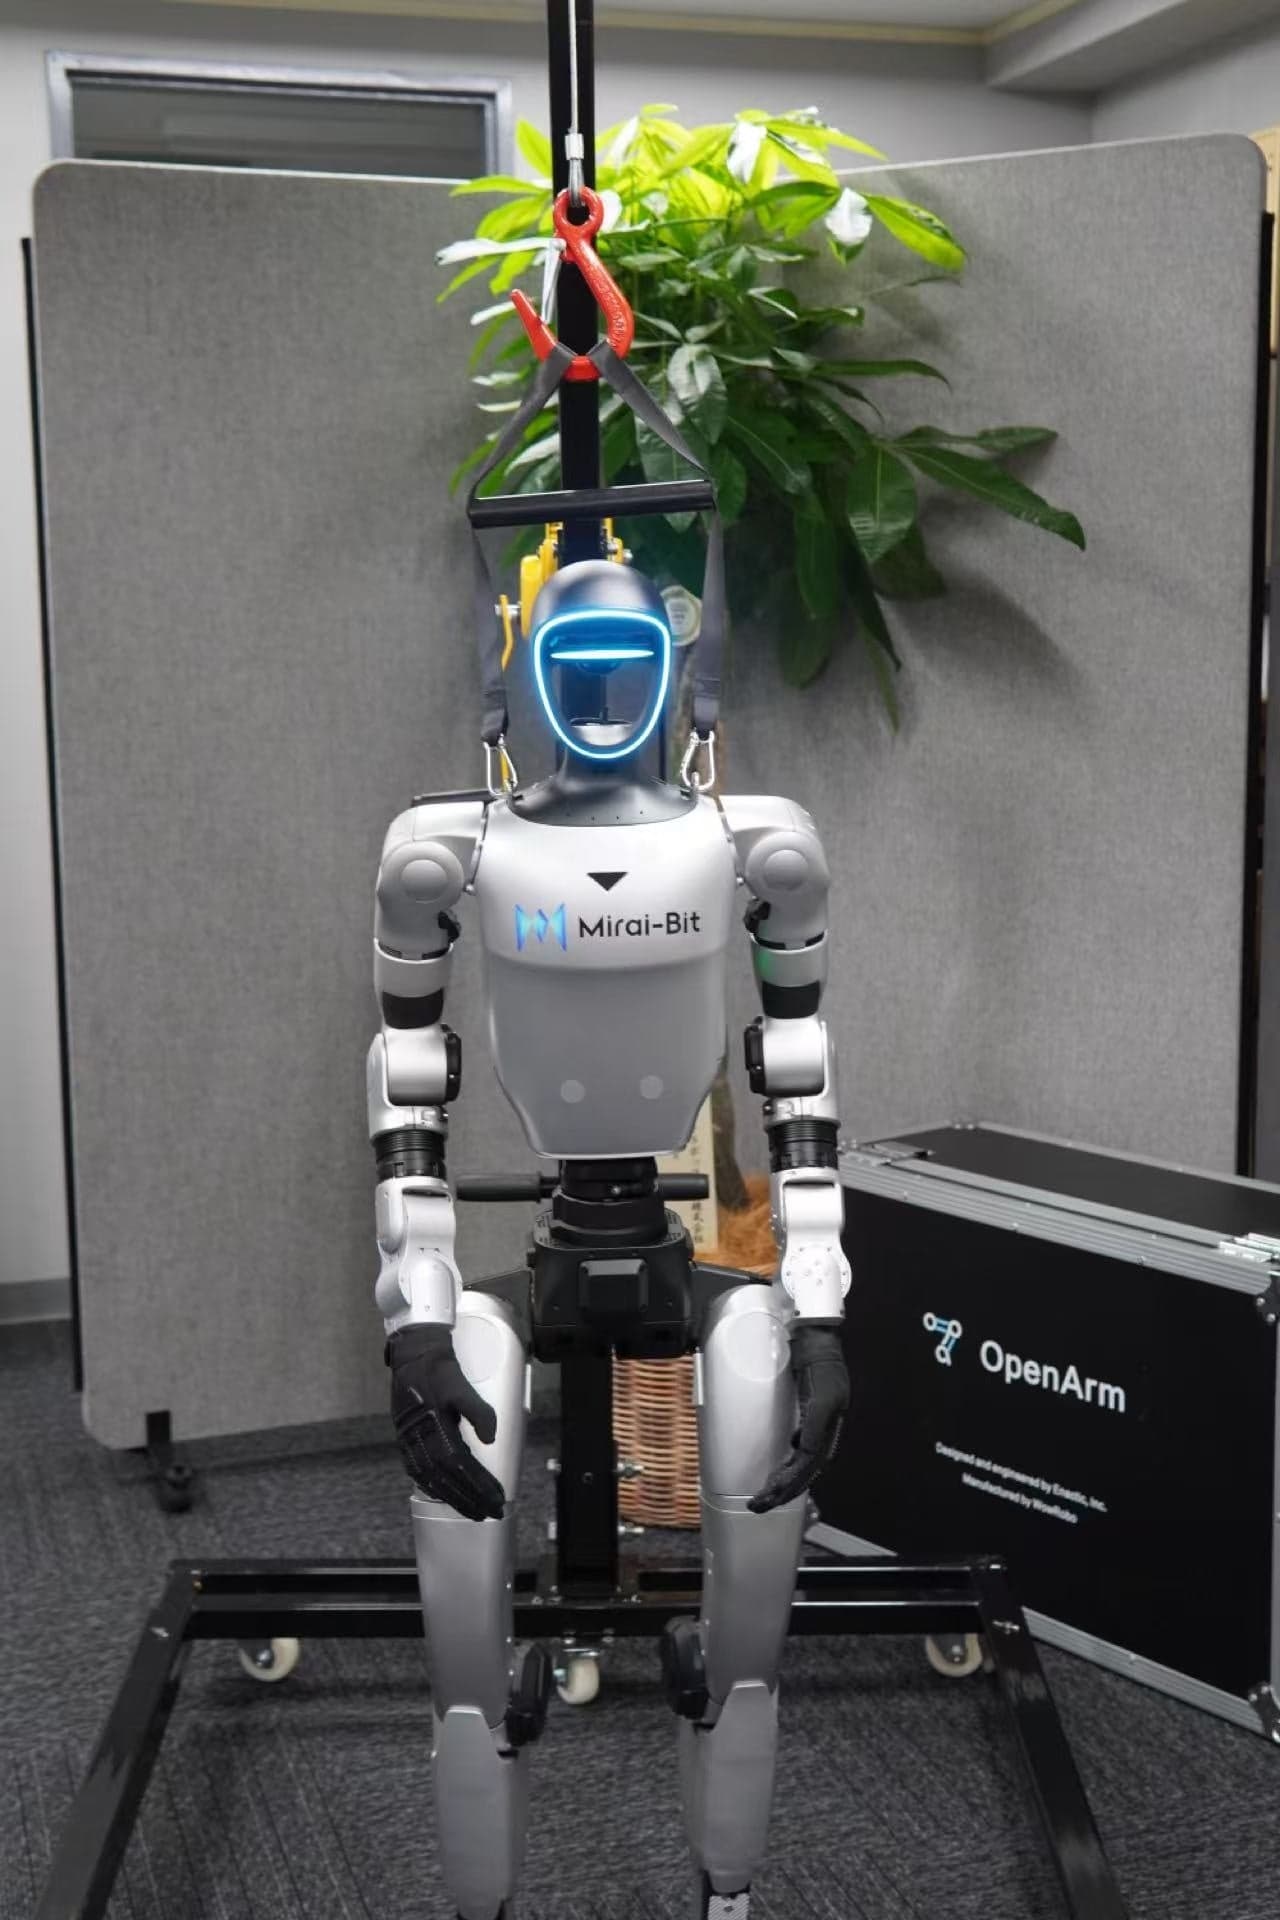
Unitree G1
VLA 動作デモ実装済みヒューマノイド(人型ロボット)
カップ積み上げの VLA デモを実装済み
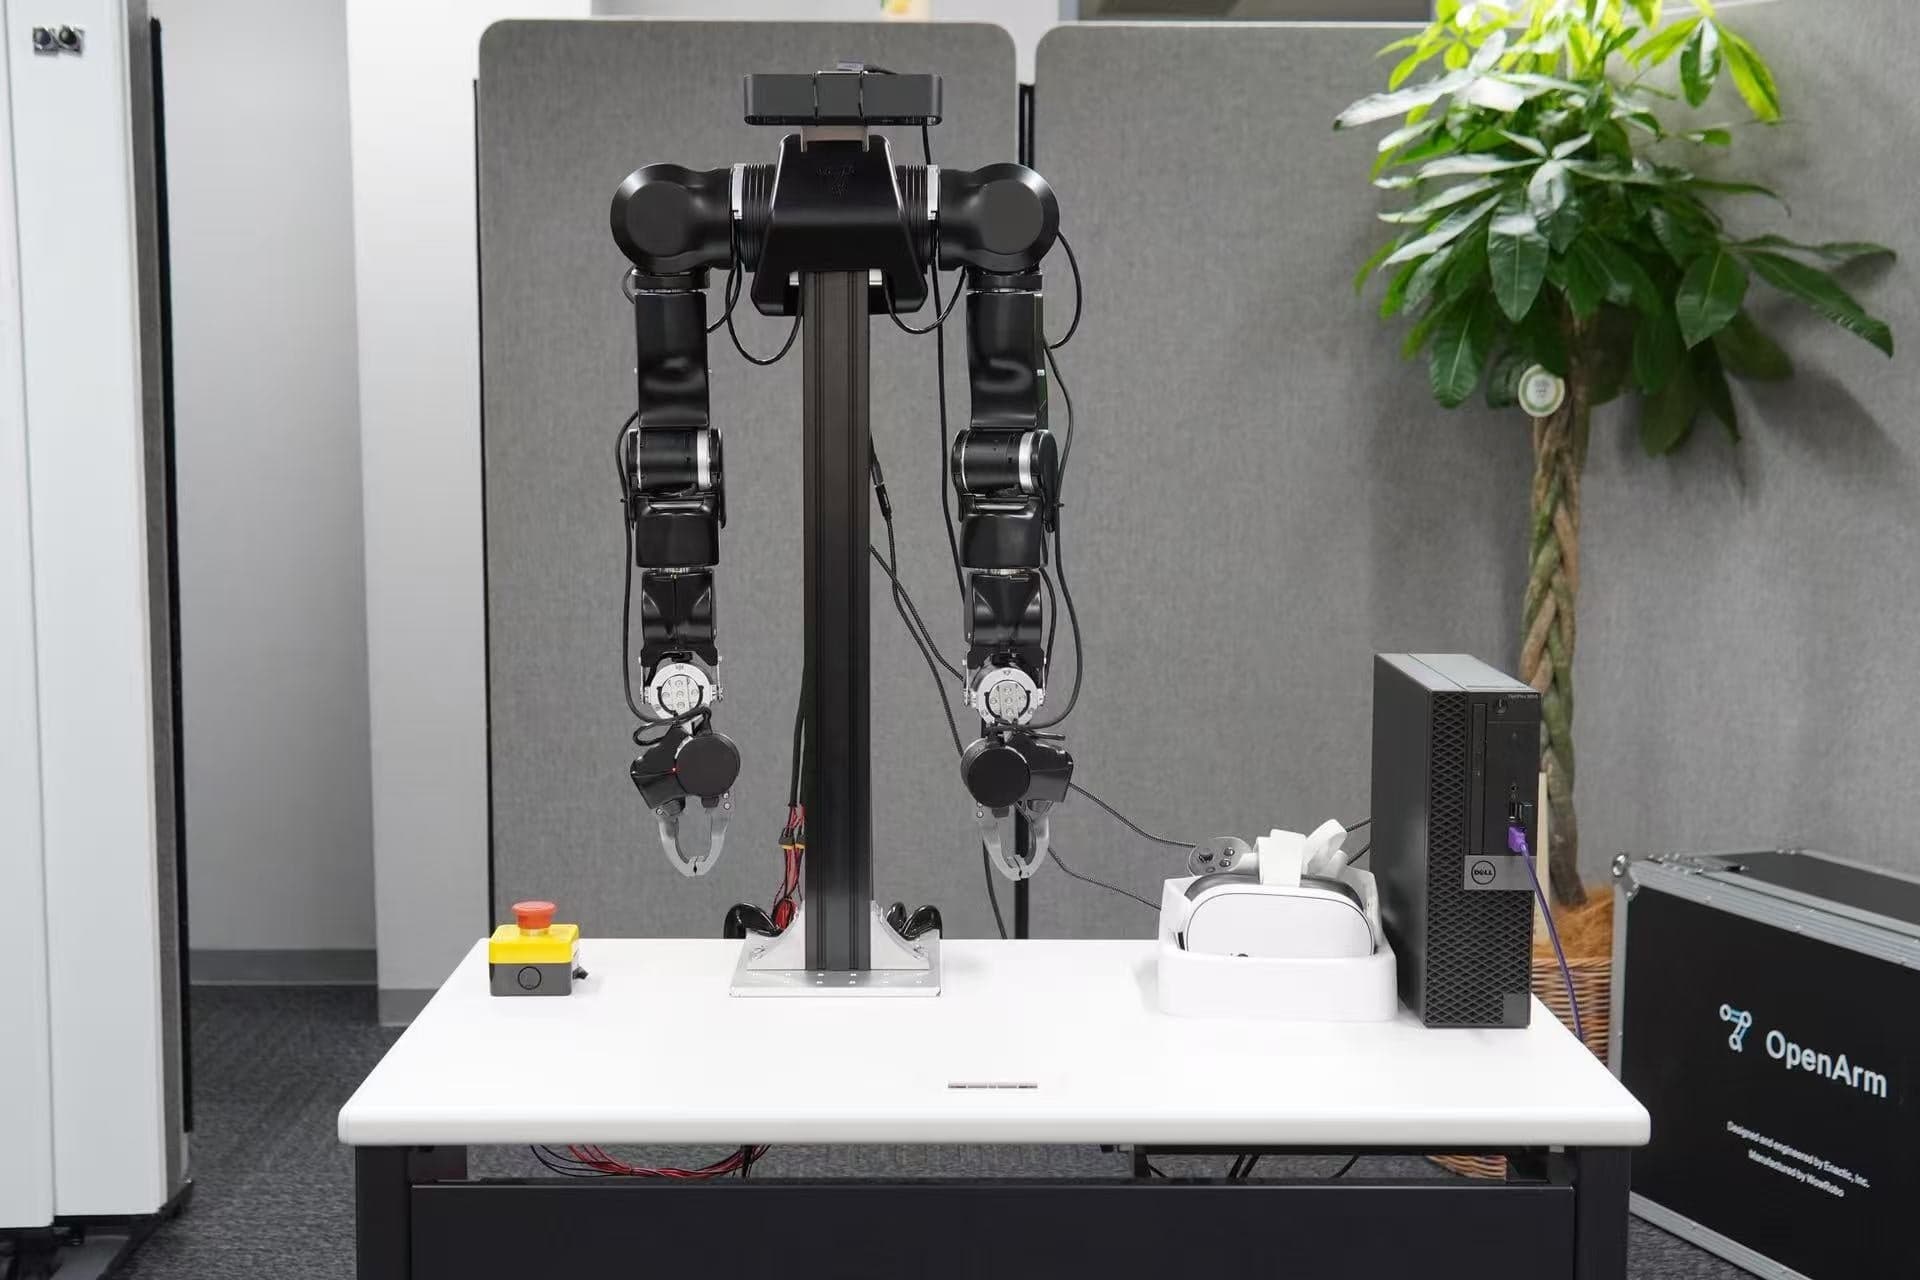
OpenArm v2
VLA 動作デモ実装済み双腕マニピュレータ
操作デモを実装済み・データ収集に使用
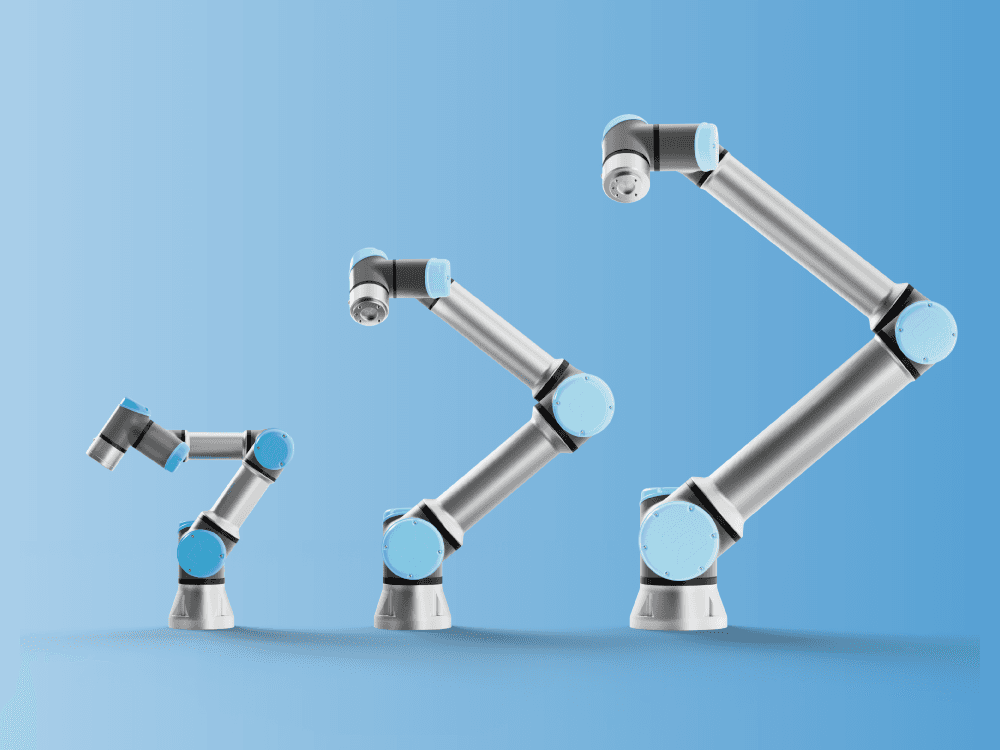
UR10e
研究開発に使用中協働ロボット(産業用アーム)
社内の研究開発環境で保有(デモは未公開)
※ いずれも研究開発用のプラットフォームです。UR10e の写真は Universal Robots の公開資料より。
Open Positions
募集職種
01 — R&D
AI研究者 / MLエンジニア
フルタイム
VLA・ロボット操作AIの研究開発。論文調査から実装・検証まで担当します。
求めるスキル
- ・機械学習・深層学習の研究または実務経験
- ・Python・PyTorch
- ・論文を読み、実装までできる力
02 — ENGINEERING
ソフトウェアエンジニア(ロボティクス)
フルタイム
実機まわりのソフトウェア開発。遠隔操作・データ収集パイプライン、ROS 2 を使ったロボット制御、学習基盤の整備。
求めるスキル
- ・Python・C++ いずれかの実務経験
- ・ROS 2 または実機ロボットの開発経験があれば尚可
- ・チーム開発経験
選考フロー
カジュアル面談から始めます。業務委託・副業での参画もご相談ください。
STEP 1
書類選考
履歴書・職務経歴書をお送りください。
STEP 2
カジュアル面談
お互いの期待値を確認します。カジュアル面談だけでも歓迎です。
STEP 3
技術面接
これまでの経験や技術力をお聞きします。
STEP 4
最終面接(代表)
代表との面接を経てオファーへ進みます。
まずはお話しませんか
カジュアル面談だけでも歓迎です。ポジションや働き方についてお気軽にご連絡ください。
※ カジュアル面談のみのご依頼も歓迎です。