Technology
カメラ映像と言葉から、ロボットの動きをつくる
VLA(視覚・言語・動作モデル)を中核に、Physical AI(身体を持つ AI)の研究開発を進めています。このページでは、その技術の中身を、実機のデモを交えて説明します。
What is VLA
VLA は、ロボットの「目と頭」になるAIです
従来のロボットは、動作を一つひとつプログラムで記述する必要がありました。VLA は、カメラが捉えた映像と「カップを積み上げて」のような言語指示を同時に理解し、腕や手の関節への指令を直接出力します。
動きは人が書くのではなく、人がロボットを操作した記録(操作データ)から学びます。だからモデルと同じくらい、データの集め方が重要になります。
従来のロボット制御と何が違うのか
VLA は万能ではありませんが、「人が手順を書く」から「データから学ぶ」への転換が、対応できる作業の幅を変えます。
| 従来のプログラミング | 認識 + 動作計画 | VLA | |
|---|---|---|---|
| 動きの決め方 | 人が座標と手順を一つずつ書く | 物体を認識し、計画アルゴリズムが経路を計算 | カメラ映像と言葉から、モデルが次の動きを直接出力 |
| 新しい作業への対応 | 作業ごとにプログラムを書き直す | 認識器と計画ルールを個別に作り直す | 操作データを追加して学習し直す |
| 柔らかい物・不定形な物 | 扱いが難しい | 形状モデル化が難しい | 人の操作データから扱い方を学ぶ |
| 必要なもの | 熟練したロボットエンジニア | 物体ごとのモデルとルール | 現場で集めた操作データ |
Pipeline
研究開発の流れ
データ収集から実機検証までを自社で回しています。各段階で使っている道具はすべて公開されているものです。
- 遠隔操作
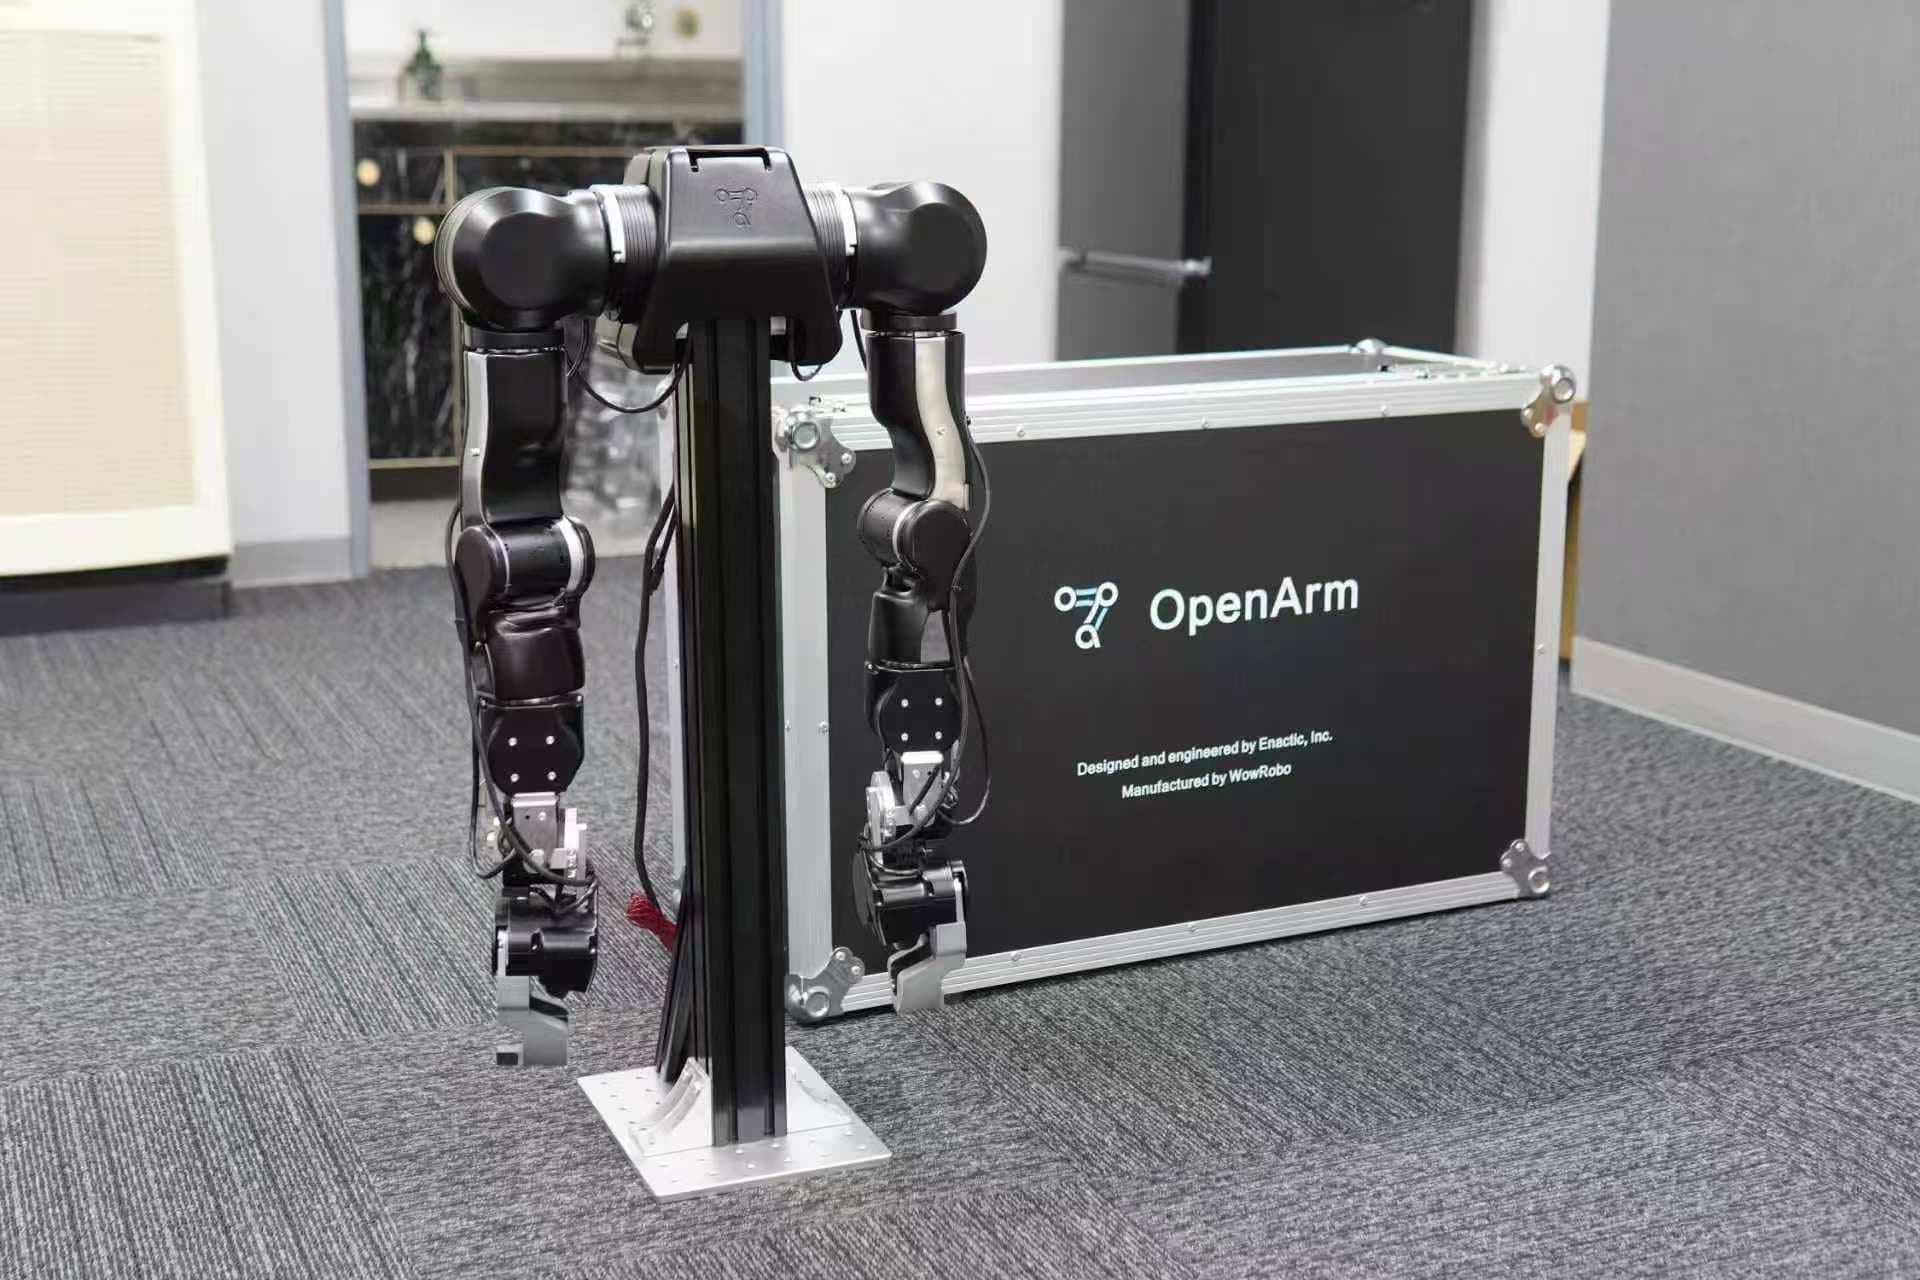
- OpenArm v2 の双腕を人が操作し、画像・関節角・操作指令を同期して記録
- データ基盤
- LeRobot ベースの収集・再生・品質チェック。学習にそのまま使える形式で保存
- ロボット制御
- ROS 2 / MoveIt 2。CAN 経由で実機のモーターを制御
- シミュレーション
- MuJoCo / Isaac Sim。実機に載せる前の動作確認と安全検証
- 実機
- Unitree G1(ヒューマノイド(人型ロボット)) / OpenArm v2(双腕マニピュレータ) / UR10e(協働ロボット(産業用アーム))
Demo
実機デモ: Unitree G1 によるカップ積み上げ
人型ロボット G1 に VLA を載せ、机の上のカップを積み上げる作業を実装しました。単純に見えて、ロボットにとっては難しい要素がそろった課題です。
01
見分ける
02
両手を使う
03
力加減
04
順序を守る
Unitree G1・OpenArm v2 の実機で VLA の学習と動作検証を行っています。いずれも研究開発用のプラットフォームです。
Research Questions
いま取り組んでいる問い
VLA を現場で使えるようにするために、答えを出そうとしている課題です。
01
どれだけ少ないデータで動くようになるか
02
言葉の指示はどこまで通じるか
03
実験室から現場へ
04
双腕とヒューマノイドの違い

Glossary
用語集
模倣学習
人の操作の記録(お手本)から、同じように動く方法を学ぶ手法。VLA の学習の基本になる。
遠隔操作(テレオペ)
人がコントローラや VR 機器でロボットを動かすこと。その記録が学習データになる。
ファインチューニング
公開されている大きなモデルを出発点に、自分の現場のデータで追加学習して調整すること。
Sim-to-Real
シミュレーションで学習・検証したものを実機に移すこと。安全に試行回数を増やせる反面、現実との差を埋める工夫が要る。
技術についてのご相談
VLA やロボット操作 AI に関する共同研究・受託研究開発・PoC のご相談を承っています。課題がまだ形になっていなくても構いません。
※ ご相談だけでも歓迎です。しつこい営業はいたしません。